情報科学類3年生 研究室配属説明会 (2027年度募集)
2027年度募集人数:5名
研究室説明会・見学会集合場所
第1回 10月16日(金)18:15~@SB1001室
第2回 10月22日(木)18:15~@SB1001室
実験室見学&ロボットのデモンストレーション
・参加の事前予約などはございません.
・直接説明会の教室までいらしてください.
・予定がある場合の途中参加,途中退室も自由です.
研究室紹介資料・動画
➤ 知能ロボット研究室紹介動画
紹介動画リンク
(参考)2021年度のオンライン説明会の様子
オンライン説明会の動画リンク
➤ WORD掲載・知能ロボット研究室紹介号(2027年度配属募集)
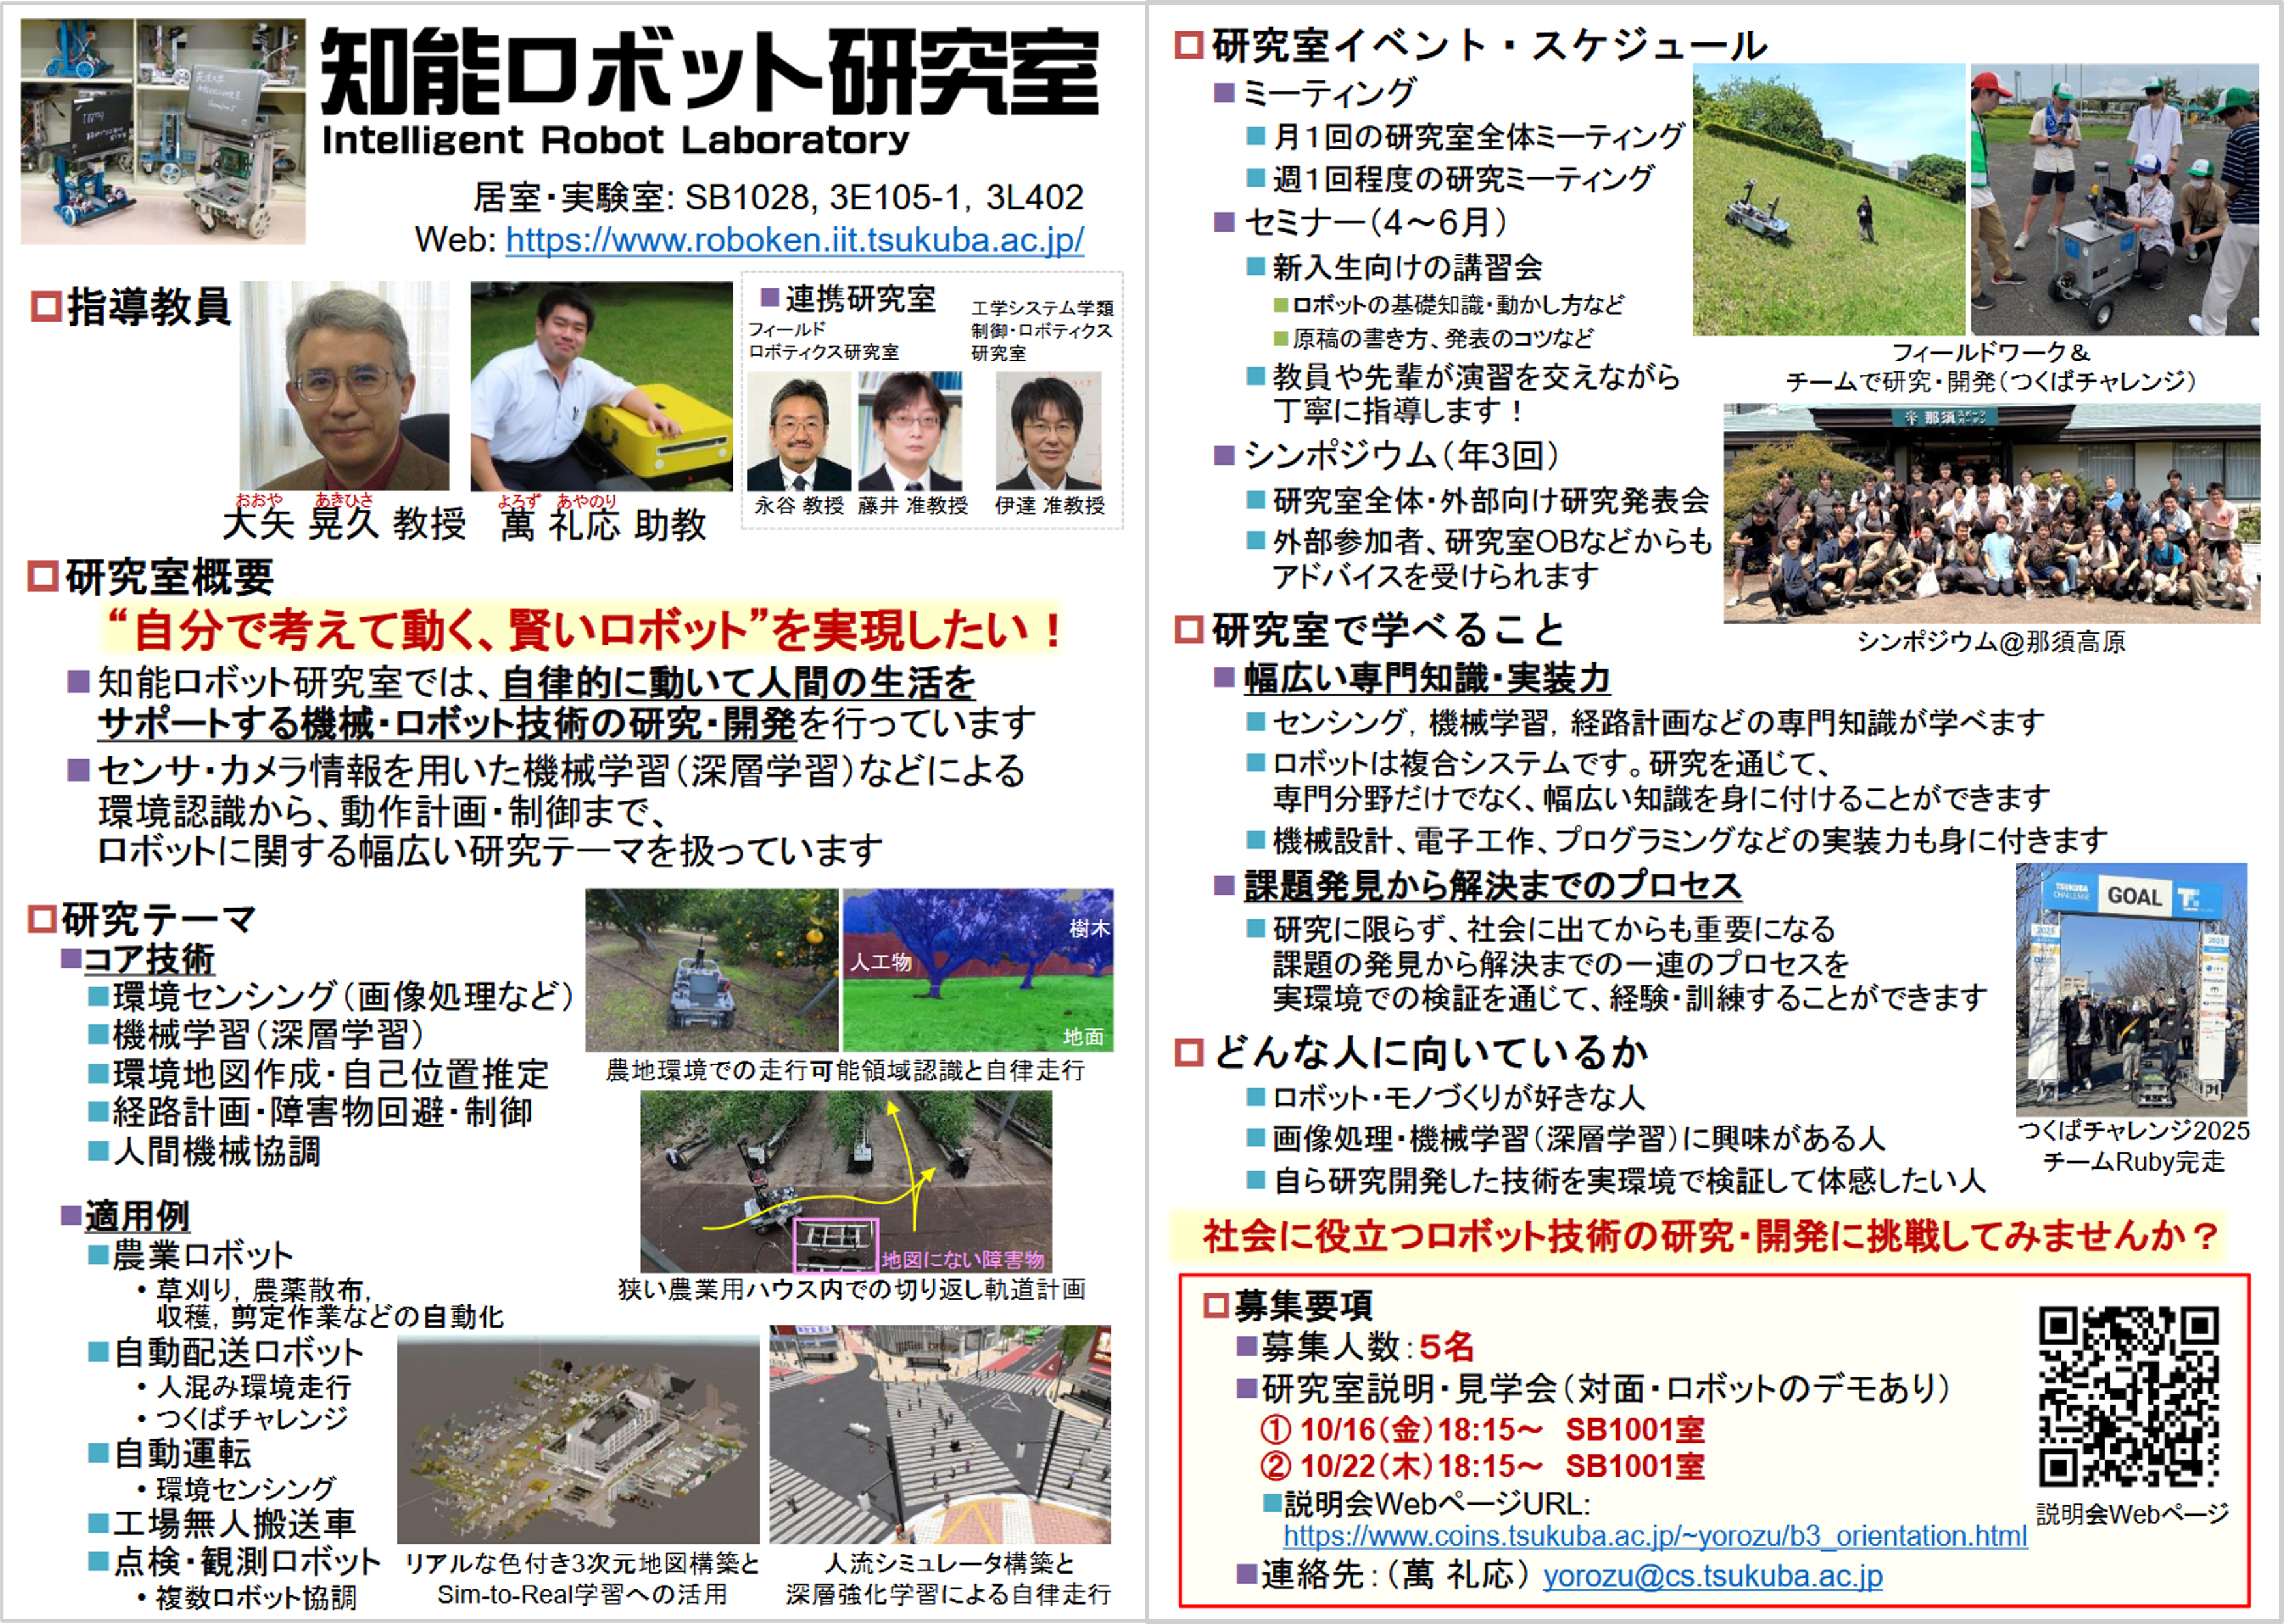
知能ロボット研究室 URL: https://www.roboken.iit.tsukuba.ac.jp/
研究室へのアクセス: https://www.roboken.iit.tsukuba.ac.jp/access/
連絡先(萬 礼応): yorozu@cs.tsukuba.ac.jp
最近の卒業研究テーマ
2025年度
- 未知障害物を含む非凸環境における移動ロボット群の動的凸領域分割を用いた被覆制御
- 自律走行草刈機のための3D LiDARを用いた傾斜を含む農地環境における走行可能領域地図生成
- 3D LiDAR環境認識に基づく車輪占有領域を考慮した自律移動ロボットの経路計画
- 草丈変化と傾斜を含む農地環境における自律走行草刈機の3次元自己位置推定
2024年度
- 車輪占有領域を考慮した自律移動ロボットの走行経路計画
- セマンティック情報を付加したVisual SLAMによる環境変化に対してもロバストな移動ロボットの自己位置推定
- 工場内搬送ロボットの単眼カメラを用いた床面白線地図生成と自己位置推定に関する研究
- 世界モデルを活用した多様な歩道環境に対応可能な移動ロボットの自律走行
2023年度
- 移動ロボットによる横断歩道横断のための車両到達時間の推定
- ステアリング型移動ロボットの狭い場所での切り返しを含む経路計画
- 自律移動ロボットの深層強化学習を用いた動的障害物回避
- 農業用ハウスでの自律移動ロボットの地図生成と自己位置推定に関する研究
2022年度
- 農業ロボットの走行可能領域認識のためのCycleGANを用いた環境画像の変換
- トマトの花検出精度向上のためのデータ拡張に関する研究
- 農作業支援ロボットのための画像類似度に基づく特定農作業者追跡
- 農作業支援ロボットのための敵対的生成ネットワークを用いた深度情報復元
2021年度
- 農業ロボットのためのRGB-Dカメラを用いた農作業者の動作分析
- 農業ロボットの移動軌跡に基づく走行可能領域の自動アノテーション
- 着果剤自動散布のための花の検出と位置推定
2020年度
- 陸上トラックでランナーに伴走するロボットのための走行レーンの検出
- ランダムな点群除去による人混み環境に有効な移動ロボットの自己位置推定法
- タスクの終点と始点の接続性を考慮した複数台AGVの配送スケジューリング
2019年度
- 三次元測域センサを用いた自動駐車時の周囲環境計測
- 室内における目標物を探索するロボットとその経路計画に関する研究
- Boidアルゴリズムに基づく複数ロボットの集団移動についての実験的検証
2018年度
- 畳み込みニューラルネットワークを用いた魚眼カメラのステレオ視
- ステレオ視を用いた街路樹の位置と形状の情報取得に関する研究
- モンテカルロモデル予測制御によるクアッドコプタの位置姿勢制御
2017年度
- GNSS測位における衛星取捨選択による測位解分布の調査
- 空撮熱画像とサーマルとの関係
2016年度
- 移動ロボットの環境認識のための高解像度カメラによる立体視の距離精度に関する検討
- 移動ロボットの経路計画のための位置推定誤差を付与した地図の構築
- 移動ロボットのための魚眼レンズによる周囲環境認識用ステレオ視
- 3次元屈曲可能な流体駆動自己推進マニピュレータ
2015年度
- ロボット遠隔操作のためのステレオ画像処理を用いた情報提示システムの開発
- 複数の波長のレーザ光を用いた測域センサに関する基礎的検討
- 周辺の鏡を用いた通学児童見守りシステムに関する研究
2014年度
- 自律移動ロボットのための機械学習を活用した3次元点群からの環境中の対象物体の分類と識別
- 指定経路上での回避動作による移動ロボットのための安全な障害物回避手法の検討
2013年度
- 距離画像センサから得られる3次元点群を用いた杖の検出
- 測域センサと赤外線カメラを用いた屋外での人間検出
- 超広角低歪なレンズを装着したカメラのキャリブレーションに関する研究
2012年度
- 移動ロボットのための円筒型マルチタッチディスプレイの開発
- RGB-Dカメラを用いる机上のカップ探索とカップ中の液体の有無判別
- 監視カメラによる運転手の注視確認手法の研究
2011年度
- 建設機械の遠隔操作性向上を目指したステレオビジョンとMR技術による作業環境提示システム
- 航空写真と測域センサを用いた屋外環境における移動ロボットの自己位置推定法