[S-12] 移動ロボットの行動プログラミング
連絡事項
詳しい実験内容は,こちらにあります.
実ロボットを用いた実験を対面で実施します.
レポートは,manabaに提出してもらいます.
manabaのコースは,「ソフトウェアサイエンス実験B(S-12) 移動ロボットの行動プログラミング」です.
第1回目(10月7日)の実験は,SB1001室(総合研究棟B 10階)にて行います.
実験概要
1. 実施学期
・秋学期
2. 実験内容とスケジュール
この実験では,センサ情報を利用して環境中でロボットに目的とする動作をさせるためのプログラムを作成し,実際にロボットを動かすことを体験します.実験にあたり,開発およびロボット制御に使用するノートPCと,知能ロボット研究室で開発された移動ロボットを1人に1台ずつ割り振ります.
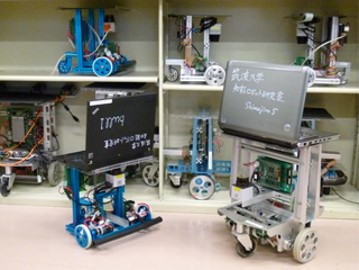
まず,講義と演習を通して,自律移動ロボットに必要な基礎原理とプログラミングについて学びます.その後,各自で中間課題1,中間課題2に取り組み,学んだ内容を組み合わせながら自律移動プログラムを作成します.最後に,各自に与えられた最終課題に取り組み,その成果を発表会で発表するとともに,レポートとしてまとめます.なお,最終課題を終了した人には,追加の挑戦課題を用意しています.
・講義と演習
・ロボットの使い方
・ROSプログラミング
・移動ロボットの運動学と制御
・測域センサ
・座標変換
・自律移動のためのプログラミング
・中間課題1
所々に隙間がある壁に沿って自律走行する
・中間課題2
柱のまわりを柱に沿って自律走行する
・最終課題
中間課題が終了した人から各自異なる課題に取り組む
・挑戦課題
最終課題を早く終了した人は,追加の課題に挑戦する
・発表会
最終課題および挑戦課題の結果をプレゼンテーション
詳しい実験内容は,こちらにあります.
3. 担当教員
・萬 礼応: yorozu@cs.tsukuba.ac.jp
・大矢 晃久: ohya@cs.tsukuba.ac.jp
4. Teaching Assistant
・関 義顕: seki-y@roboken.cs.tsukuba.ac.jp (情報理工学位プログラム博士前期課程 2年)
・江原 弘希: ebara-h@roboken.cs.tsukuba.ac.jp (情報理工学位プログラム博士前期課程 1年)
5. 関連科目
・システム制御概論
・人工知能
6. 備考
実験で用いる移動ロボットは,筑波大学で開発された独立二輪型の車輪移動ロボットです.ロボットには,走行制御やセンサデータの取得を行うためのソフトウェアが用意されており,これらを利用してさまざまな動作を行わせることができます.また,実験で用いる測域センサは,レーザ光を走査しながら周囲の物体までの距離を計測するセンサです.測域センサから得られる距離データを処理し,ロボットの走行制御と組み合わせることで,障害物回避などのさまざまなロボットの行動を実現することができます.